結論から言うとシリコン1本で充分です。
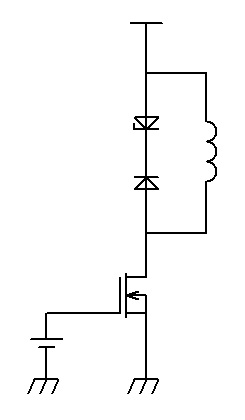
今回取り上げるのは上の回路。
シリコンダイオードにツェナーダイオードを付加することで負荷電流の立下り時間がより短くなるというもの。リレーやステッピングモータの逆起電圧対策として複数のネット記事やデータシートに載っていますが、実は負荷電流の立上りが遅くなるという欠点があり、特にパルス駆動が前提のステッピングモータやDCモータのPWM駆動に採用すると思うように電流が流れず痛い目を見ることが分かりました。今回はこの回路の欠点に着目して、実験とシミュレーションの両方で検証していきます。
ダイオード保護回路の利点欠点
半導体で誘導負荷をスイッチングする際、OFF時の逆起電圧からデバイスを保護しなければならない事は釈迦説だと思うので省略。一般的な対策はダイオードを負荷と並列に接続するもので、その種類別に利点と欠点を示すと下表になります。
| 保護回路 | 逆起電圧 | 負荷電流の立下り | 負荷電流の立上り |
|---|---|---|---|
| なし | 大 | 遅 | 遅 |
| シリコン | 小 | 中 | 早 |
| シリコン+ツェナー | 中 | 早 | 遅 |
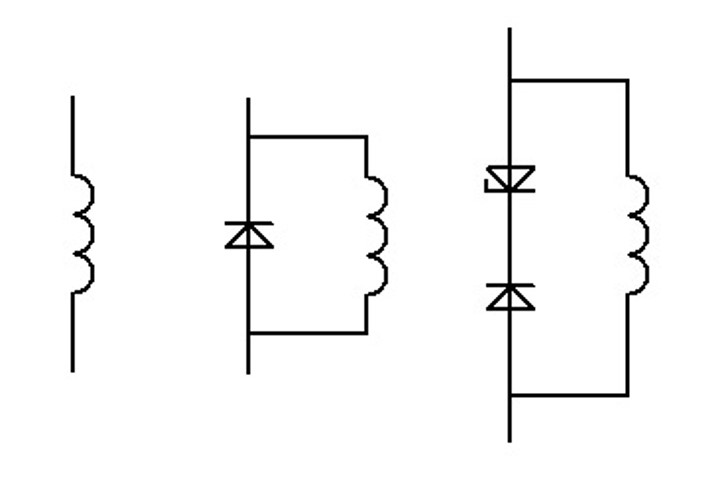
表の内逆起電圧と負荷電流の立下りについては複数のソースで効果が記載されていますが、シリコン+ツェナーの立上りの遅さについては見た限りDigi-KeyのTech Forumで示唆されているのみでした。
実験
やはり実験だ。実機検証は全てにおいて勝る。
回路図・測定条件
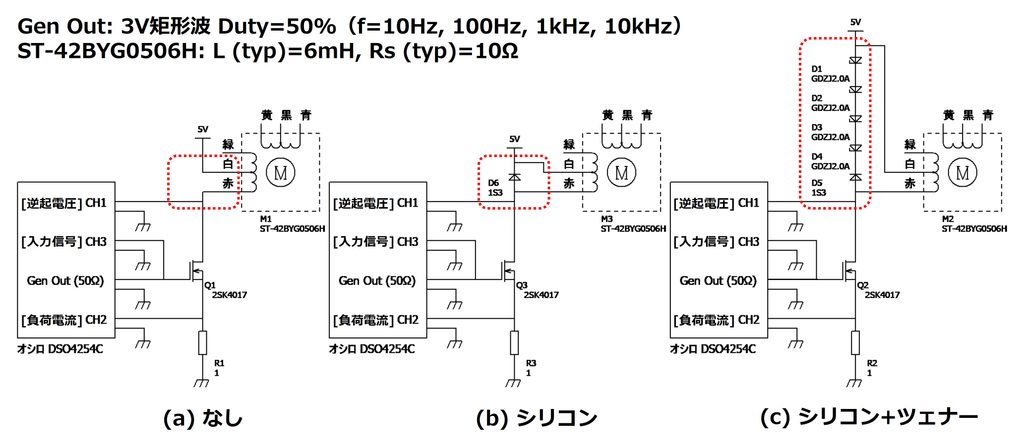
誘導負荷には5VのユニポーラステッピングモータST-42BYG0506Hを使い、駆動時を模した回路を組んでいます。上の3回路それぞれで周波数を10Hz, 100Hz, 1kHz, 10kHzに変え、逆起電圧、負荷電流、入力信号の各波形を測定してみました。
尚(c)のツェナーは手持ち部品の都合上Vz=2Vを4直にして8Vにしています。推奨されるVzはここによると駆動電圧の1倍~3倍。
FETのゲートに5Vではなく3Vを入れているのは機器の仕様です。この時2SK4017は2A以上流せるので問題なし(モータの定格は0.5A)。
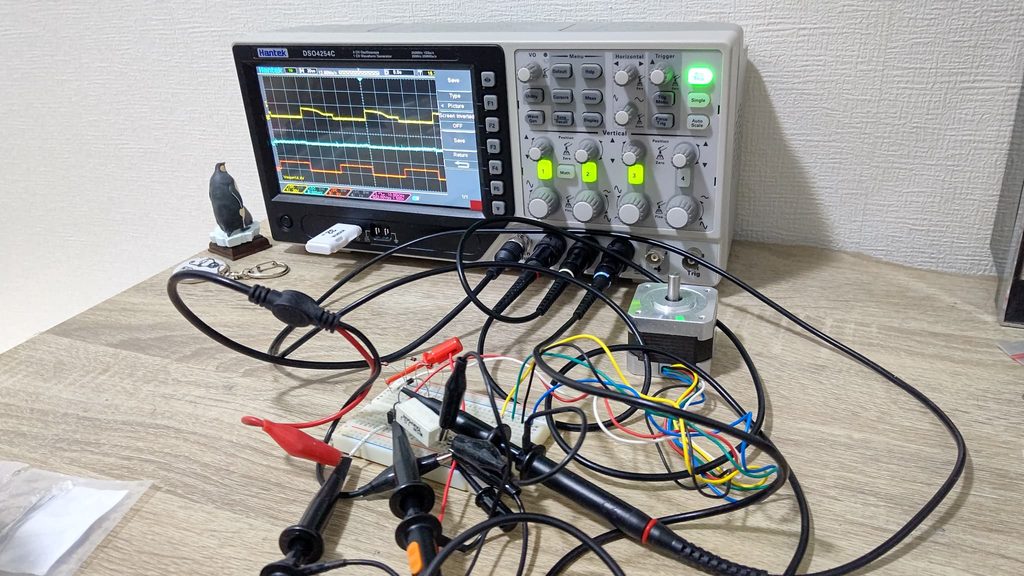
繋いでみました。3本もプローブを繋ぐと流石にごちゃごちゃします。まあ10kHz程度ならこんなもんでも大丈夫でしょう。デカいブレボでのびのび配線したらしたで寄生LCが~とかなりそうですし。でも念のためダイオード以外の配線やプローブのGND線等は実験中動かさないようにします。
結果
グラフ化したのが下の方にあります。
縦軸のスケールが一部異なるので要注意です(こういう時スケールを統一するか統一せずに波形の形を強調するかで一瞬迷いませんか?)。
赤字は波形から読み取った最大値を記していますが、負荷電流のスパイクだけは今回言いたい事と別になるので見なかったことにしてます。
① f=10kHz
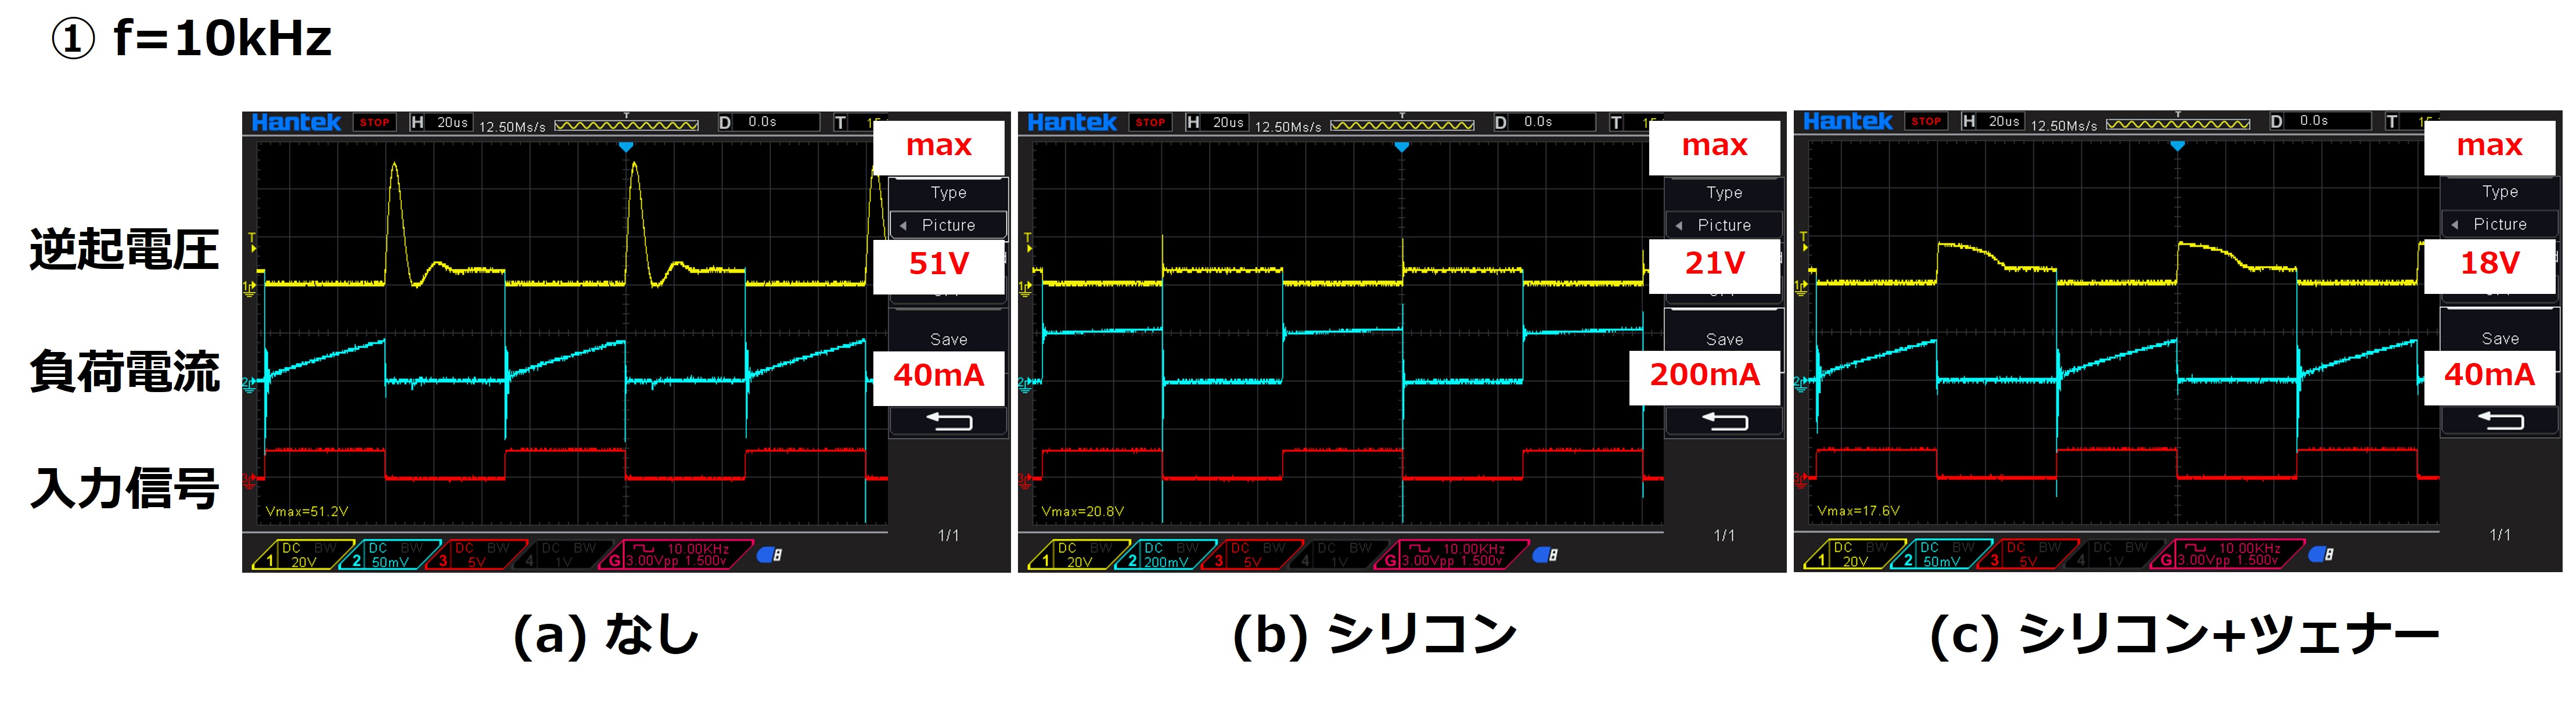
- (a) なし
逆起電圧は51Vで駆動電圧の10倍!です。リンギングしまくりのヤバ目な波形ですが2SK4017は60Vまで耐えるのでまだ大丈夫。
一方駆動電流は40mAでした。波形を見ると電流が上がり切っていないような。 - (b) シリコン
逆起電圧は(a)の半分未満の21Vでした。対策の効果が顕著に表れていますね。しかしダイオードを入れたからといって完全にインパルスが消える事は無いので実用上は要注意でしょう。
駆動電流はというと200mAで(a)の5倍です。え? - (c) シリコン+ツェナー
逆起電圧は18Vで3パターン中最低でした。波形の形が特徴的で前半が高く、後半は低くなっているのが分かります。(b)のインパルス的な逆起電圧と比べるとこっちの方がエネルギーが大きそうですね。
駆動電流は40mA、あらら?シリコンのみに比べてカスみたいな電流しか流れていませんが。波形も(a)と同じく上がり切っていない感じです。
それに長所である筈の「負荷電流の立下りの早さ」。(a)(b)と見比べても全然分かりません。
② f=1kHz
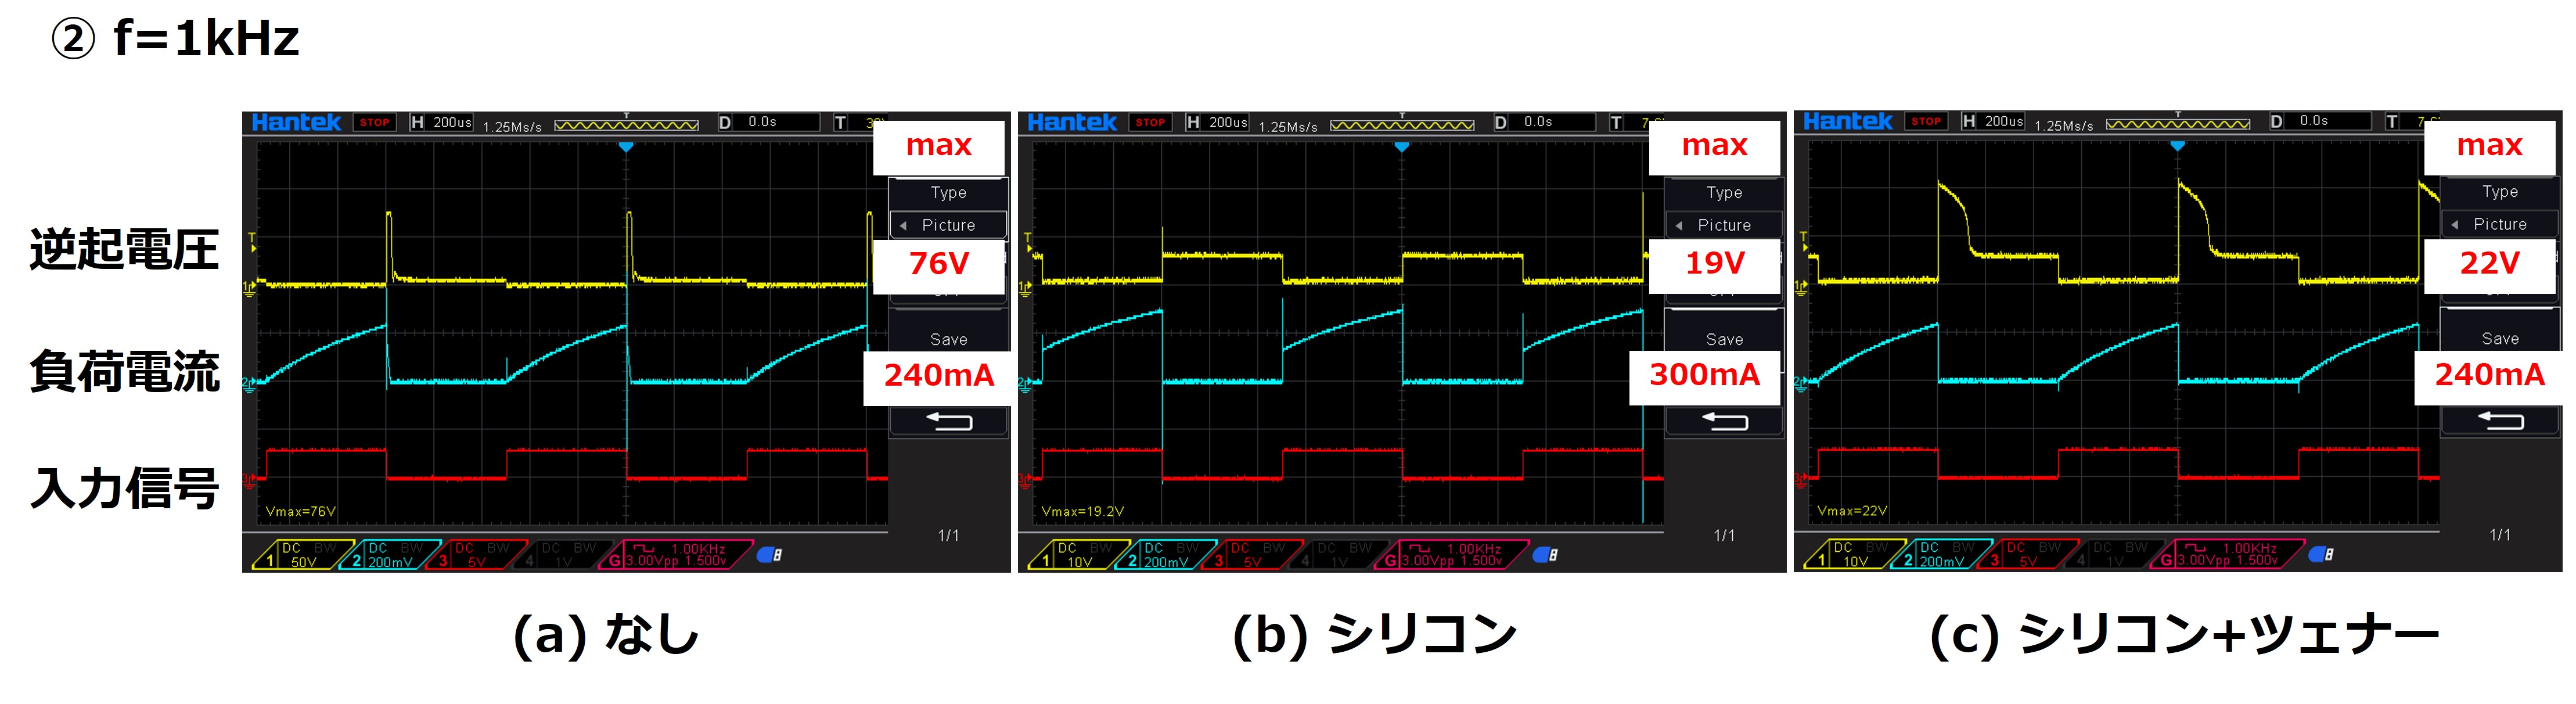
- (a) なし
逆起電圧は76Vで駆動電圧の15倍!!です。2SK4017の定格オーバーですがなぜか生きています。
駆動電流は240mAで10kHzの時より上がりました。 - (b) シリコン
逆起電圧は(a)より下がって19Vでした。2V下がったのは誤差でしょう。
駆動電流は300mAでやはり(a)より大きく、立上りの良さが目立ちます。 - (c) シリコン+ツェナー
逆起電圧は22V。
駆動電流は240mAで(a)と同じ。
値の大小関係は10kHzと同じ傾向です。
③ f=100Hz
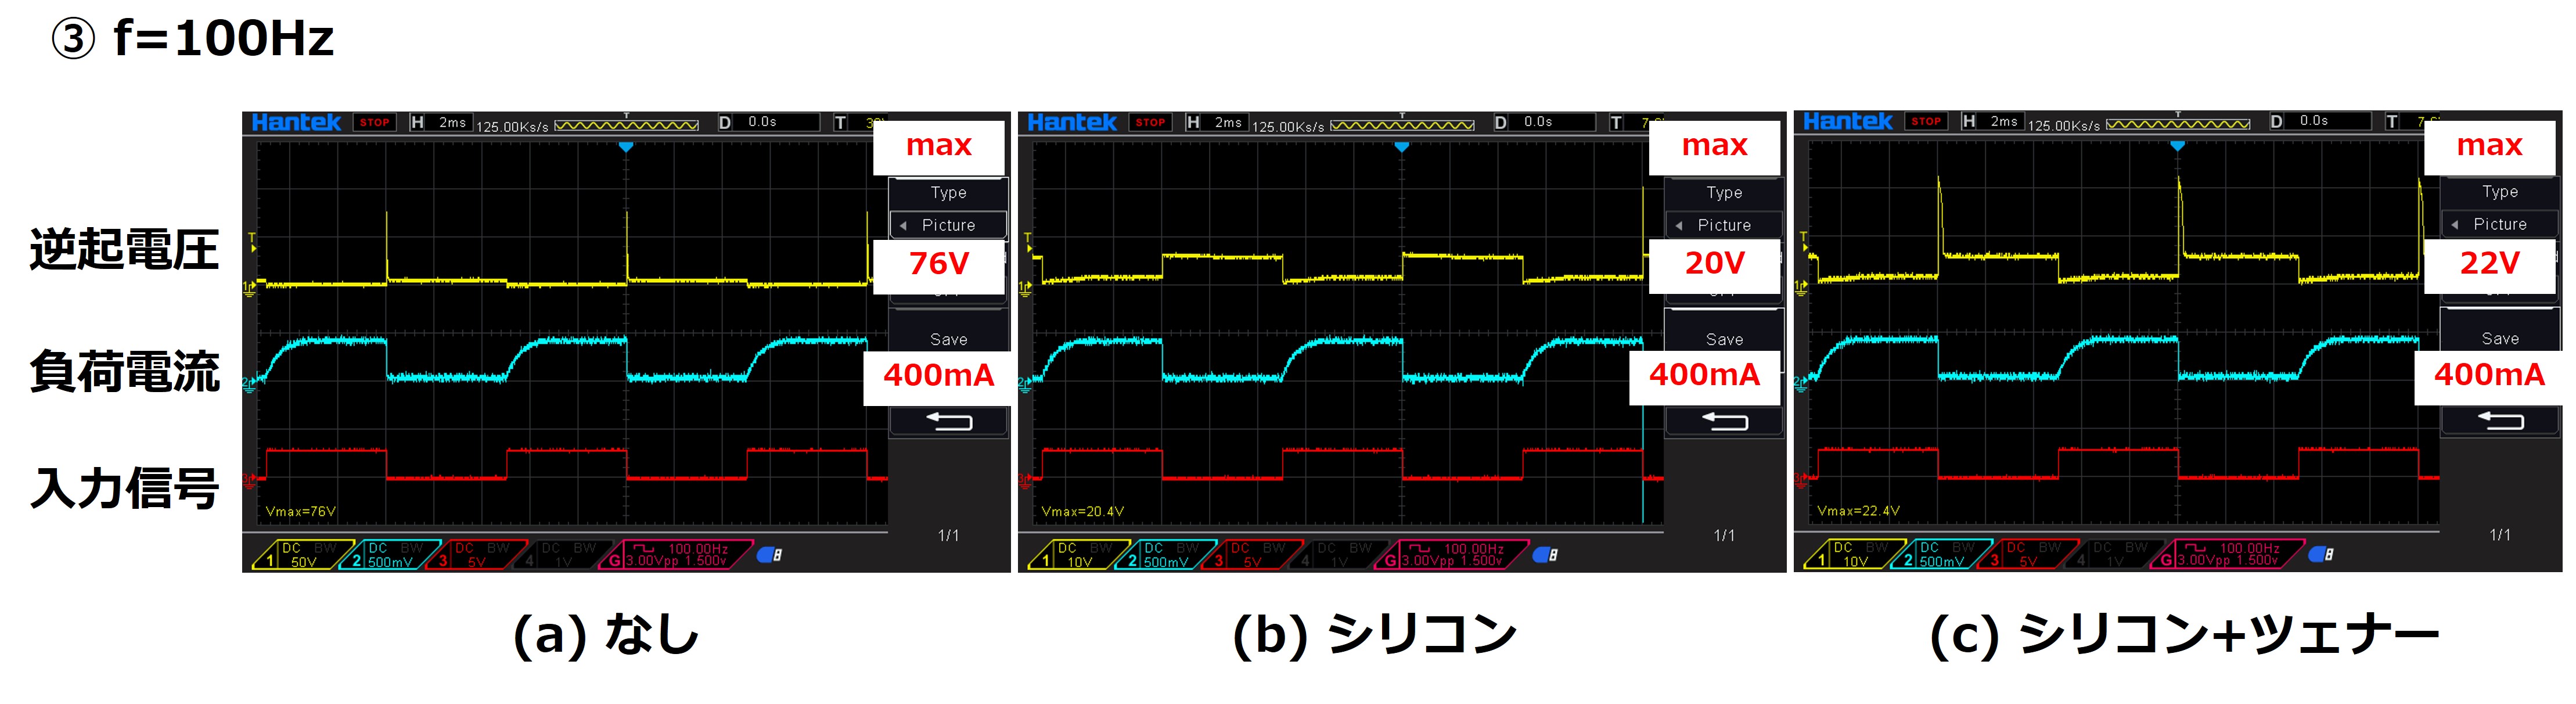
- (a) なし
逆起電圧は76Vで1kHzと同じ。収束したか?
駆動電流は400mAでさらに上がりました。 - (b) シリコン
逆起電圧は20Vで1kHzとほぼ同じ。
駆動電流は400mA。ここで(a)との差が無くなりました。 - (c) シリコン+ツェナー
逆起電圧は22Vで1kHzと同じ。
駆動電流は400mA。
駆動電流が3パターンで同じになりました。
④ f=10Hz
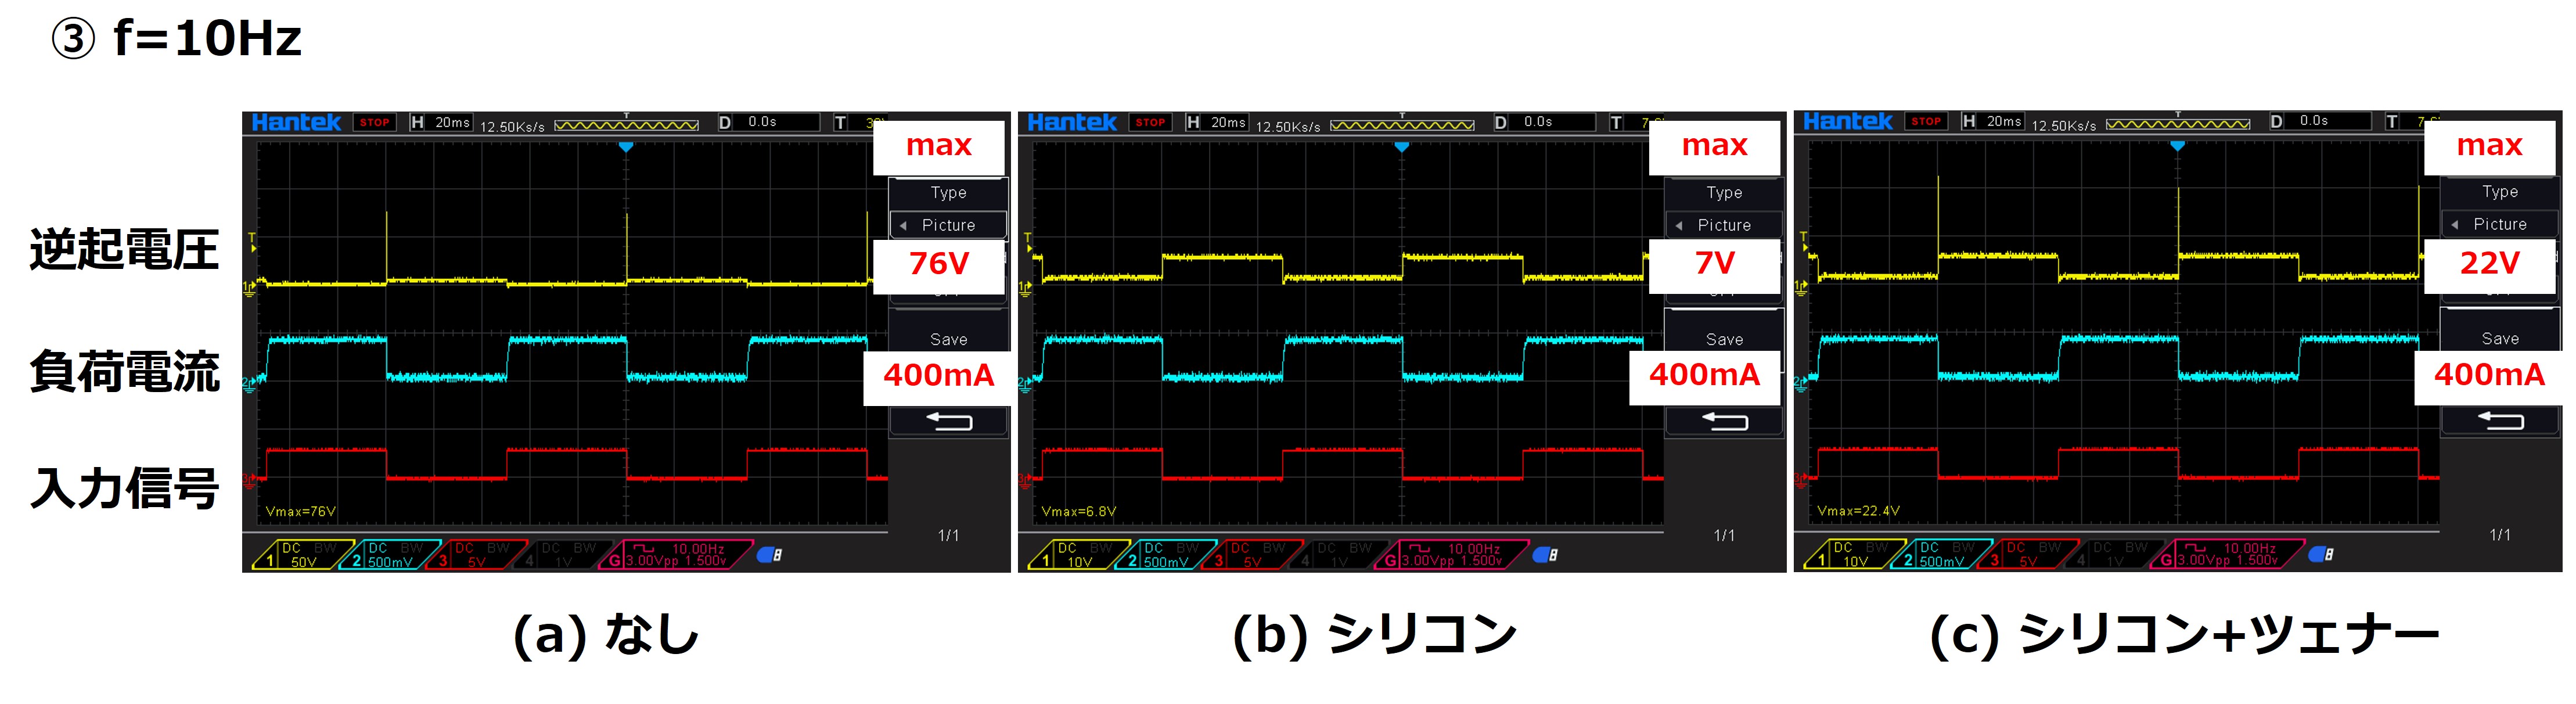
- (a) なし
逆起電圧は76Vで変わらず。
駆動電流も400mAで変わらず。 - (b) シリコン
逆起電圧は7Vで最低値を記録しました。たまたまスパイクが出なかっただけでは?と思われそうですが、しばらく測定して出ないことを確認しています。これなら生っちょろいFETでも安心して使えます。
駆動電流は400mAで変わらず。 - (c) シリコン+ツェナー
逆起電圧は22Vで100Hzから変わらず。
駆動電流も400mAで変わらず。
駆動電流は全て100Hzと同じでしたが、(b)シリコンの逆起電圧の低さが顕著でした。
グラフ化
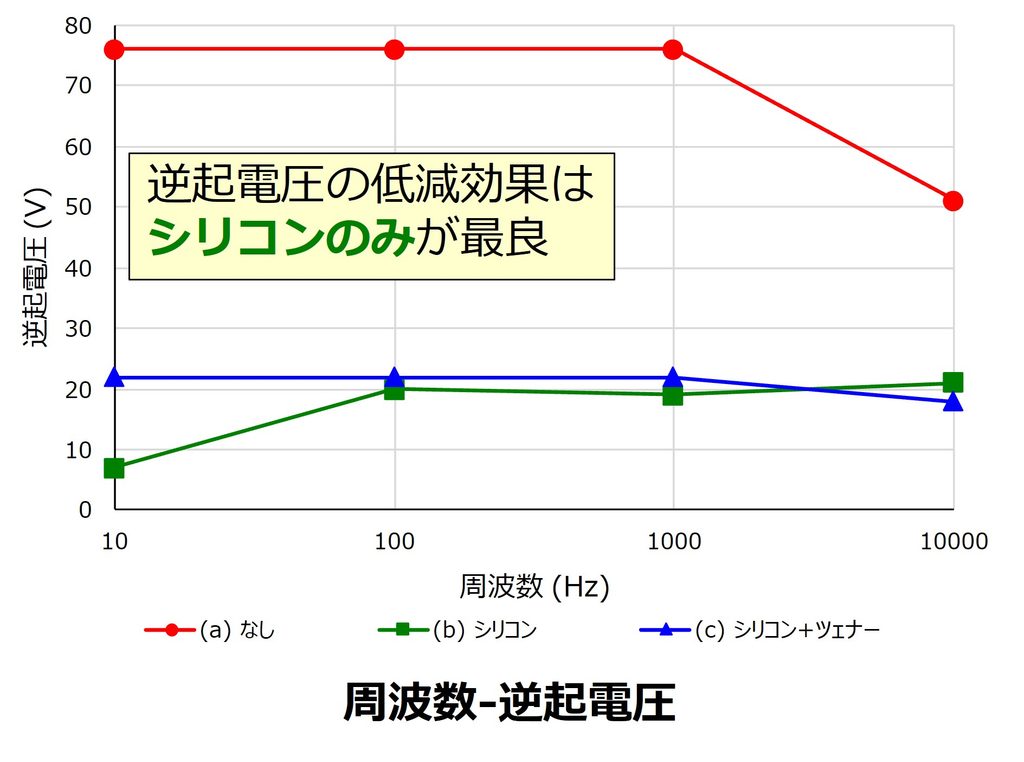
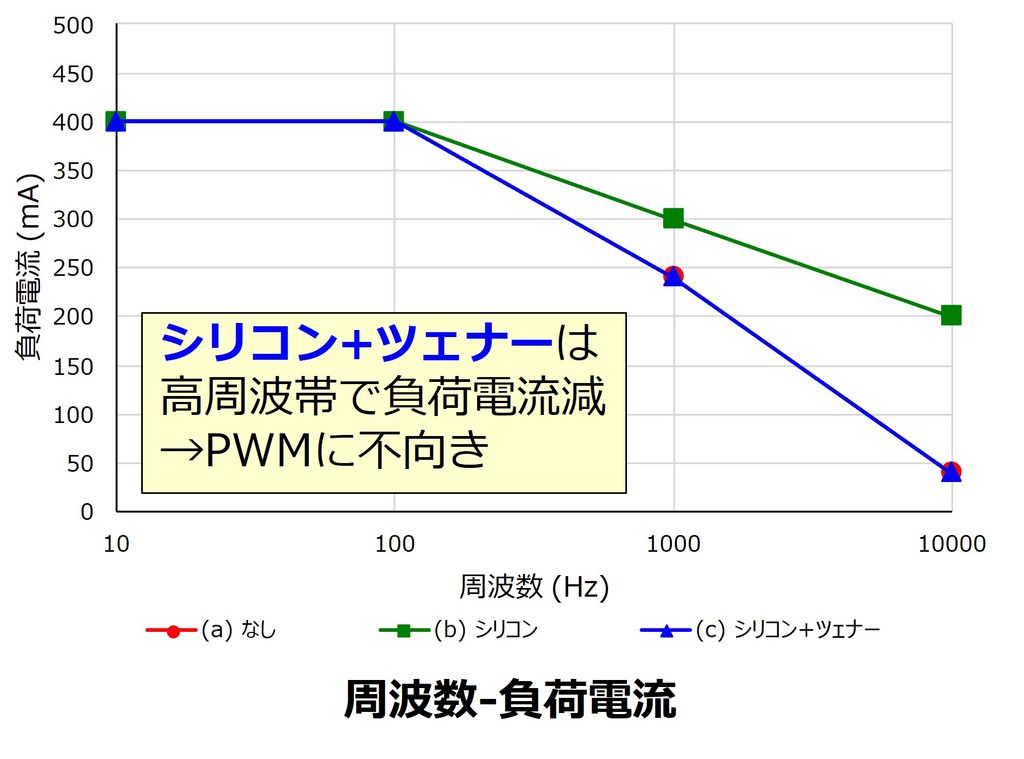
逆起電圧の低減効果はシリコン>シリコン+ツェナーで、ここで示されている通りの結果です。
しかし負荷電流の周波数特性を見るとシリコン+ツェナーの欠点が浮き彫りになってしまいます。①②の波形から分かる通り、立上りがトロくなるせいで100Hzまでしか使えません。まあ絶対使えないと言ったら嘘なんですけど、ステモだったらトルクは小さくなるし脱調しやすくなるしで良い事無いですよね。100Hzだと、今回使用したST-42BYG0506Hはステップ角1.8degなので2秒で1回転。ちょっと遅いかな。
ここまで分かるとシリコン+ツェナーの組み合わせを使うメリットはほぼ無いような気がします。
負荷電流の立下りは確かに早い。早いが……
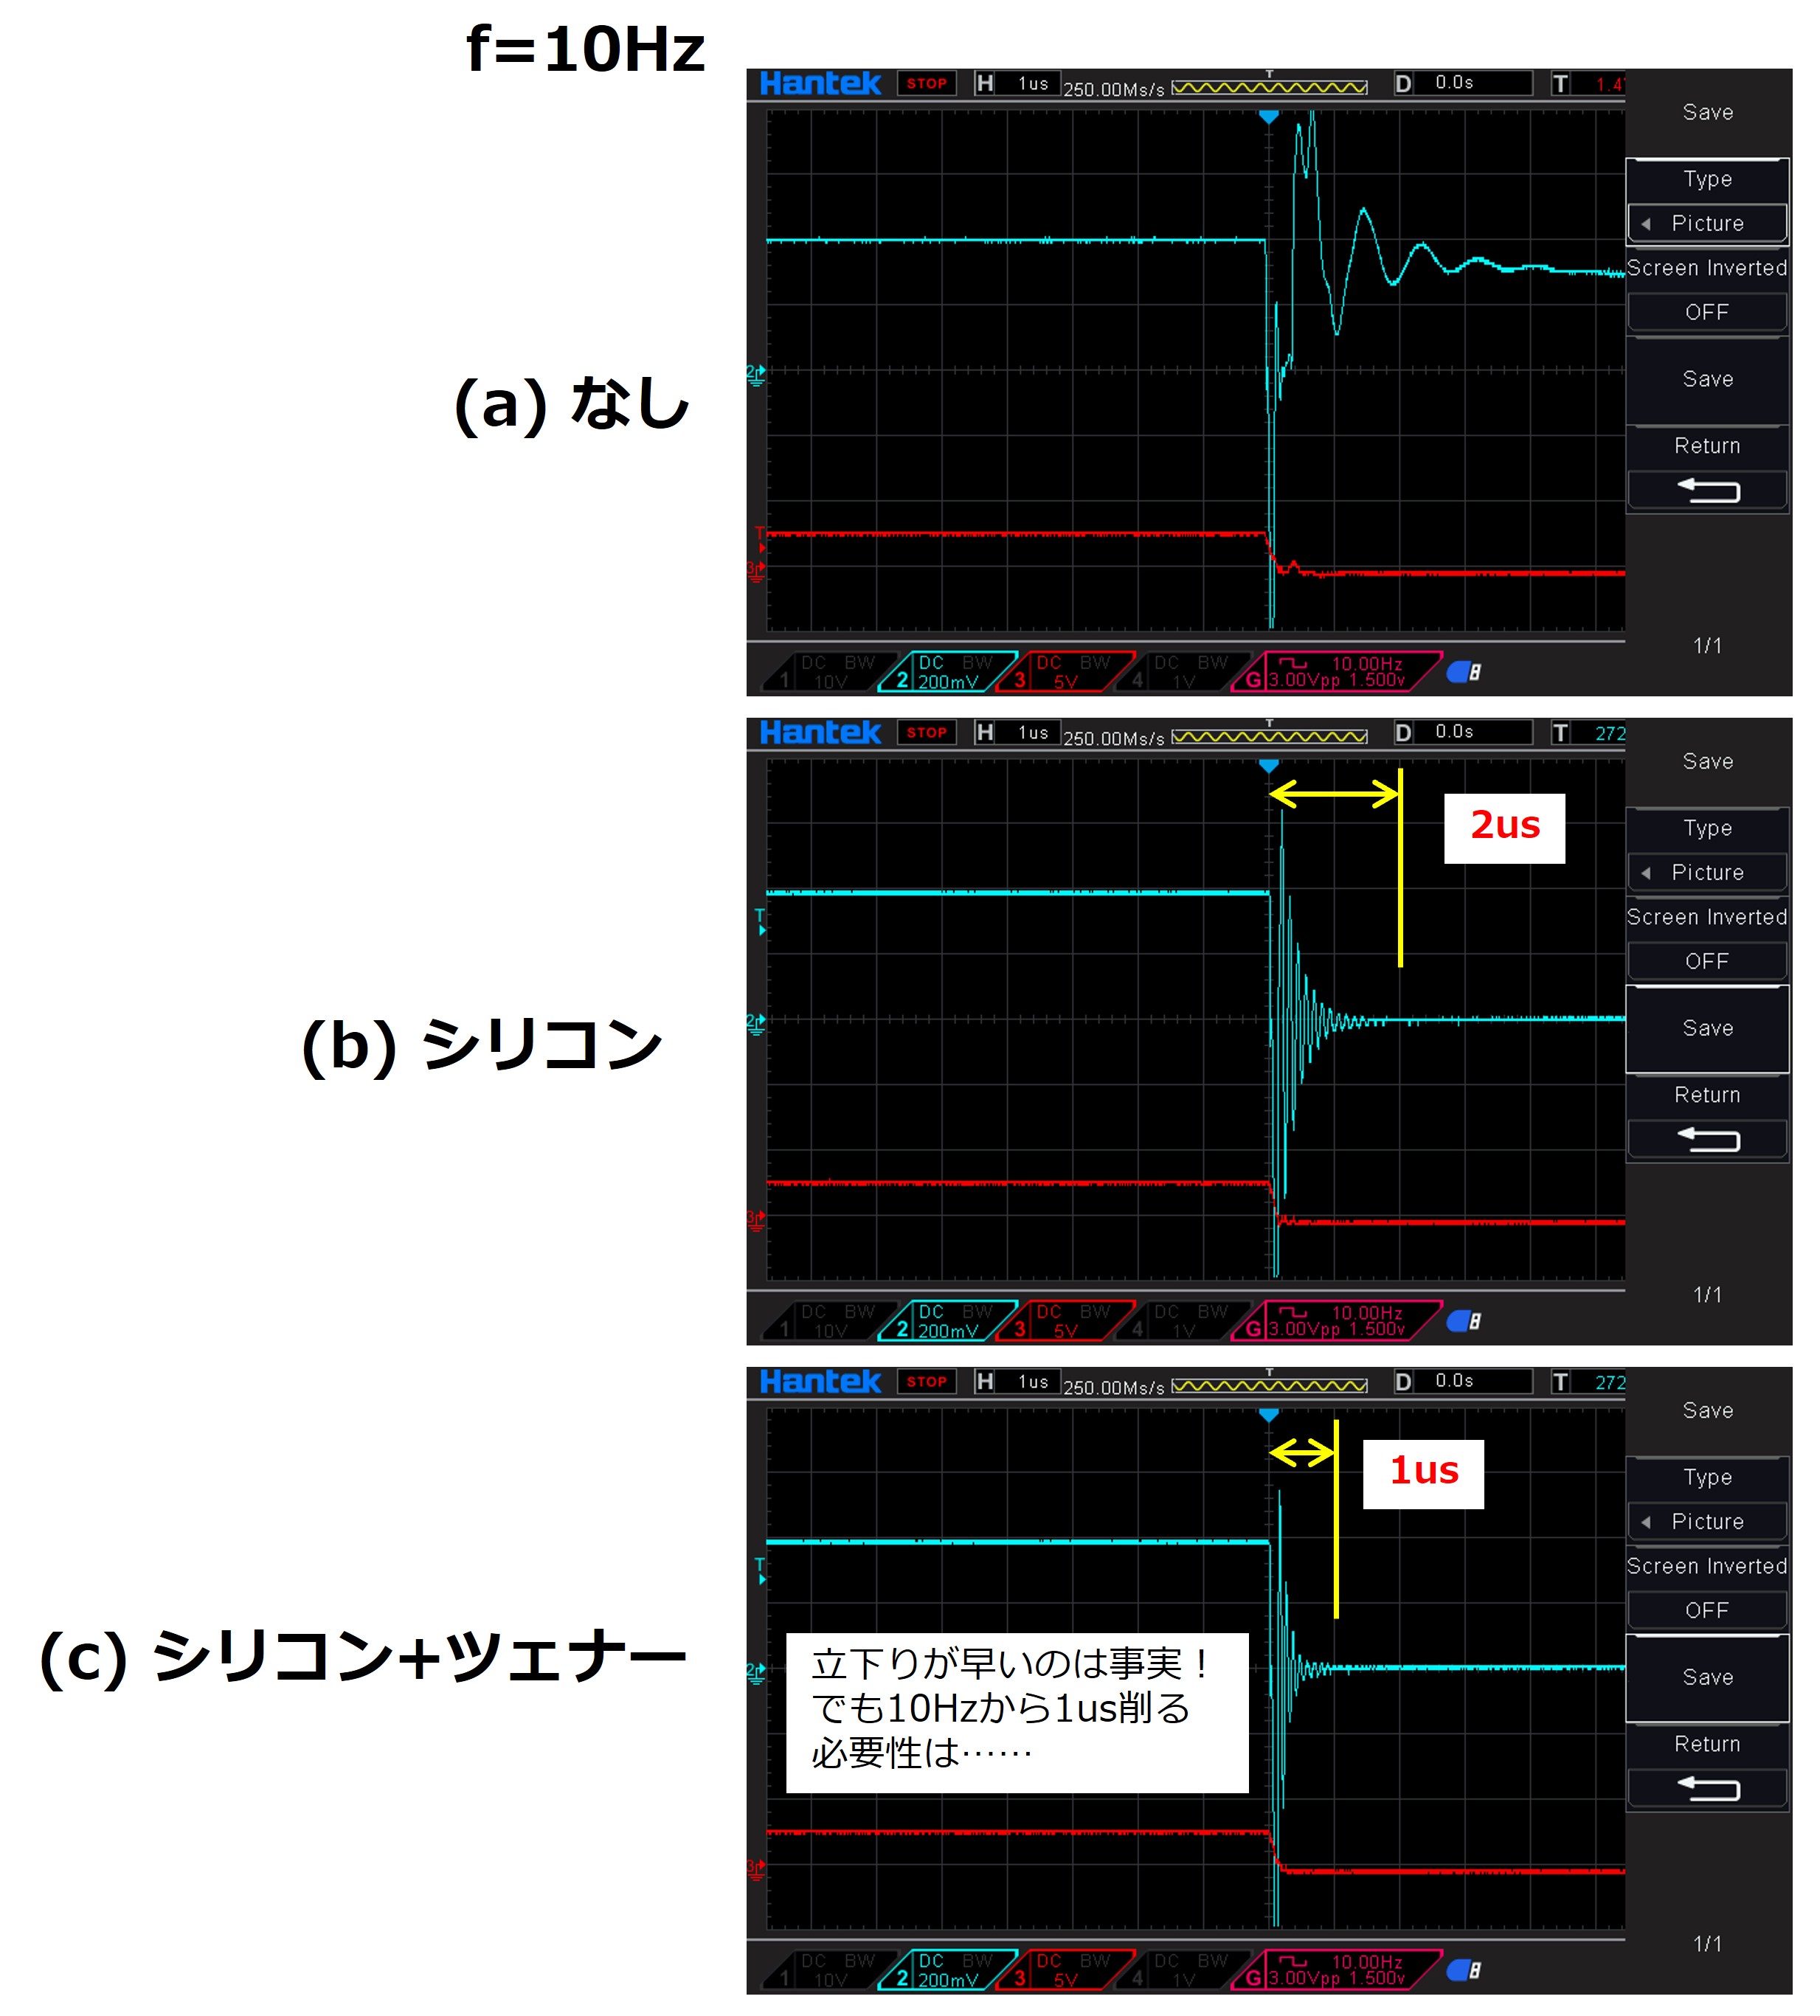
シリコン+ツェナーの長所である「負荷電流の立下りの早さ」も確認してみました。(a)は論外として確かに(b)シリコンより(c)シリコン+ツェナーの方が早いです。でもこれf=10Hzなんですね。じゃあこれが例えば10kHzになったとして、周期100usのパルスから1us削る意味って正直無くない?そもそも負荷電流が下がるんですから気にしてる場合じゃないだろうと。
シミュレーションでも同様の結果
実験がおかしくないことを確かめる目的でLTSpiceを使ってみましたが同様の結果になりました。
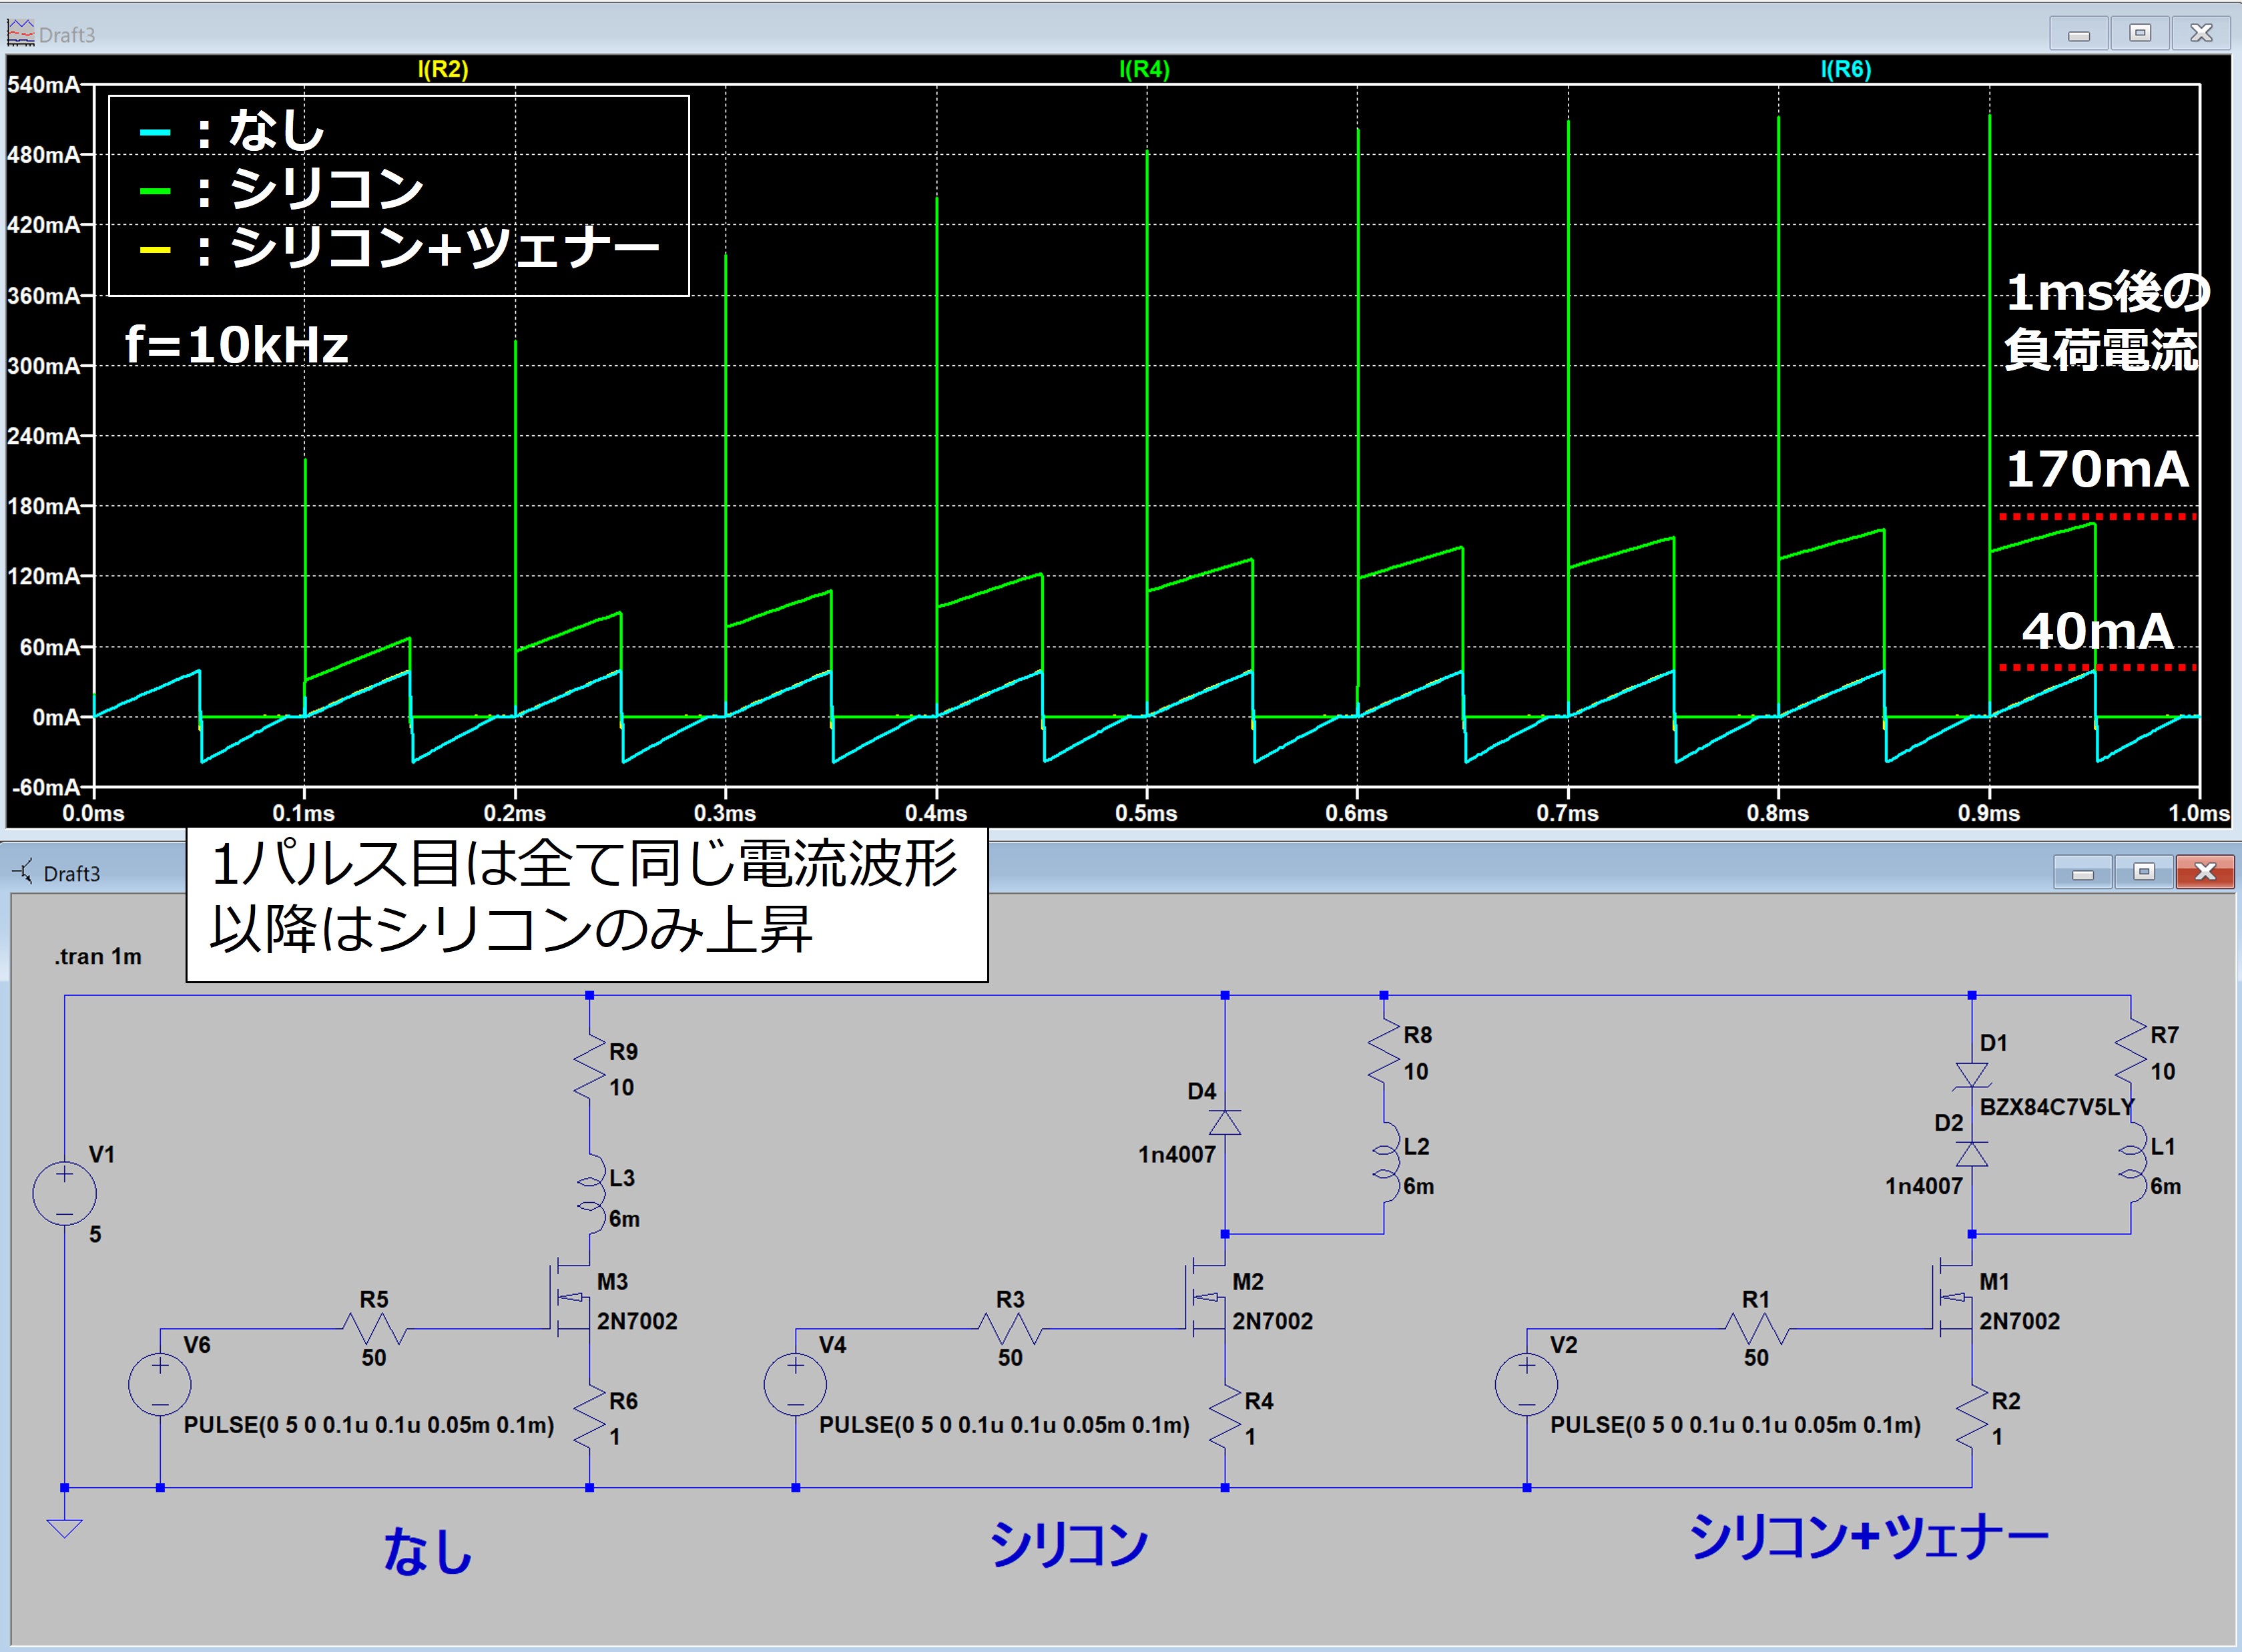
図はf=10kHzにおける負荷電流の過渡応答です。各部品は相当品で代用しています。注目すべきは1パルス目の波形が3回路共同一であり、以降はシリコンのみ電流が増えている事。1ms経つと大体収束し、電流値は実験と大差ない結果となりました。
結論:シリコンダイオード1本で充分
という事が分かりました。ツェナーを付加して立下りを早くするメリットは、負荷電流の低下が完全に打ち消して寧ろマイナスになってしまう。冒頭で書いた通り、ステッピングモータの駆動には明らかに不向きですし、DCモータのPWM駆動にも同じことが言えるでしょう。いやはやツェナーを付けるだけでこんな地雷に化けてしまうとは。おまじないでとりあえず付けがちなダイオードですが、やはりよく考えて付けなくちゃあいけないと思い知らされました。
一方シリコンダイオードのみの対策でも逆起電圧のスパイクは駆動電圧の数倍残り得ることが分かったので、デバイスの耐圧には余裕を見ないといけないということですな。